GKSの構成
GKS
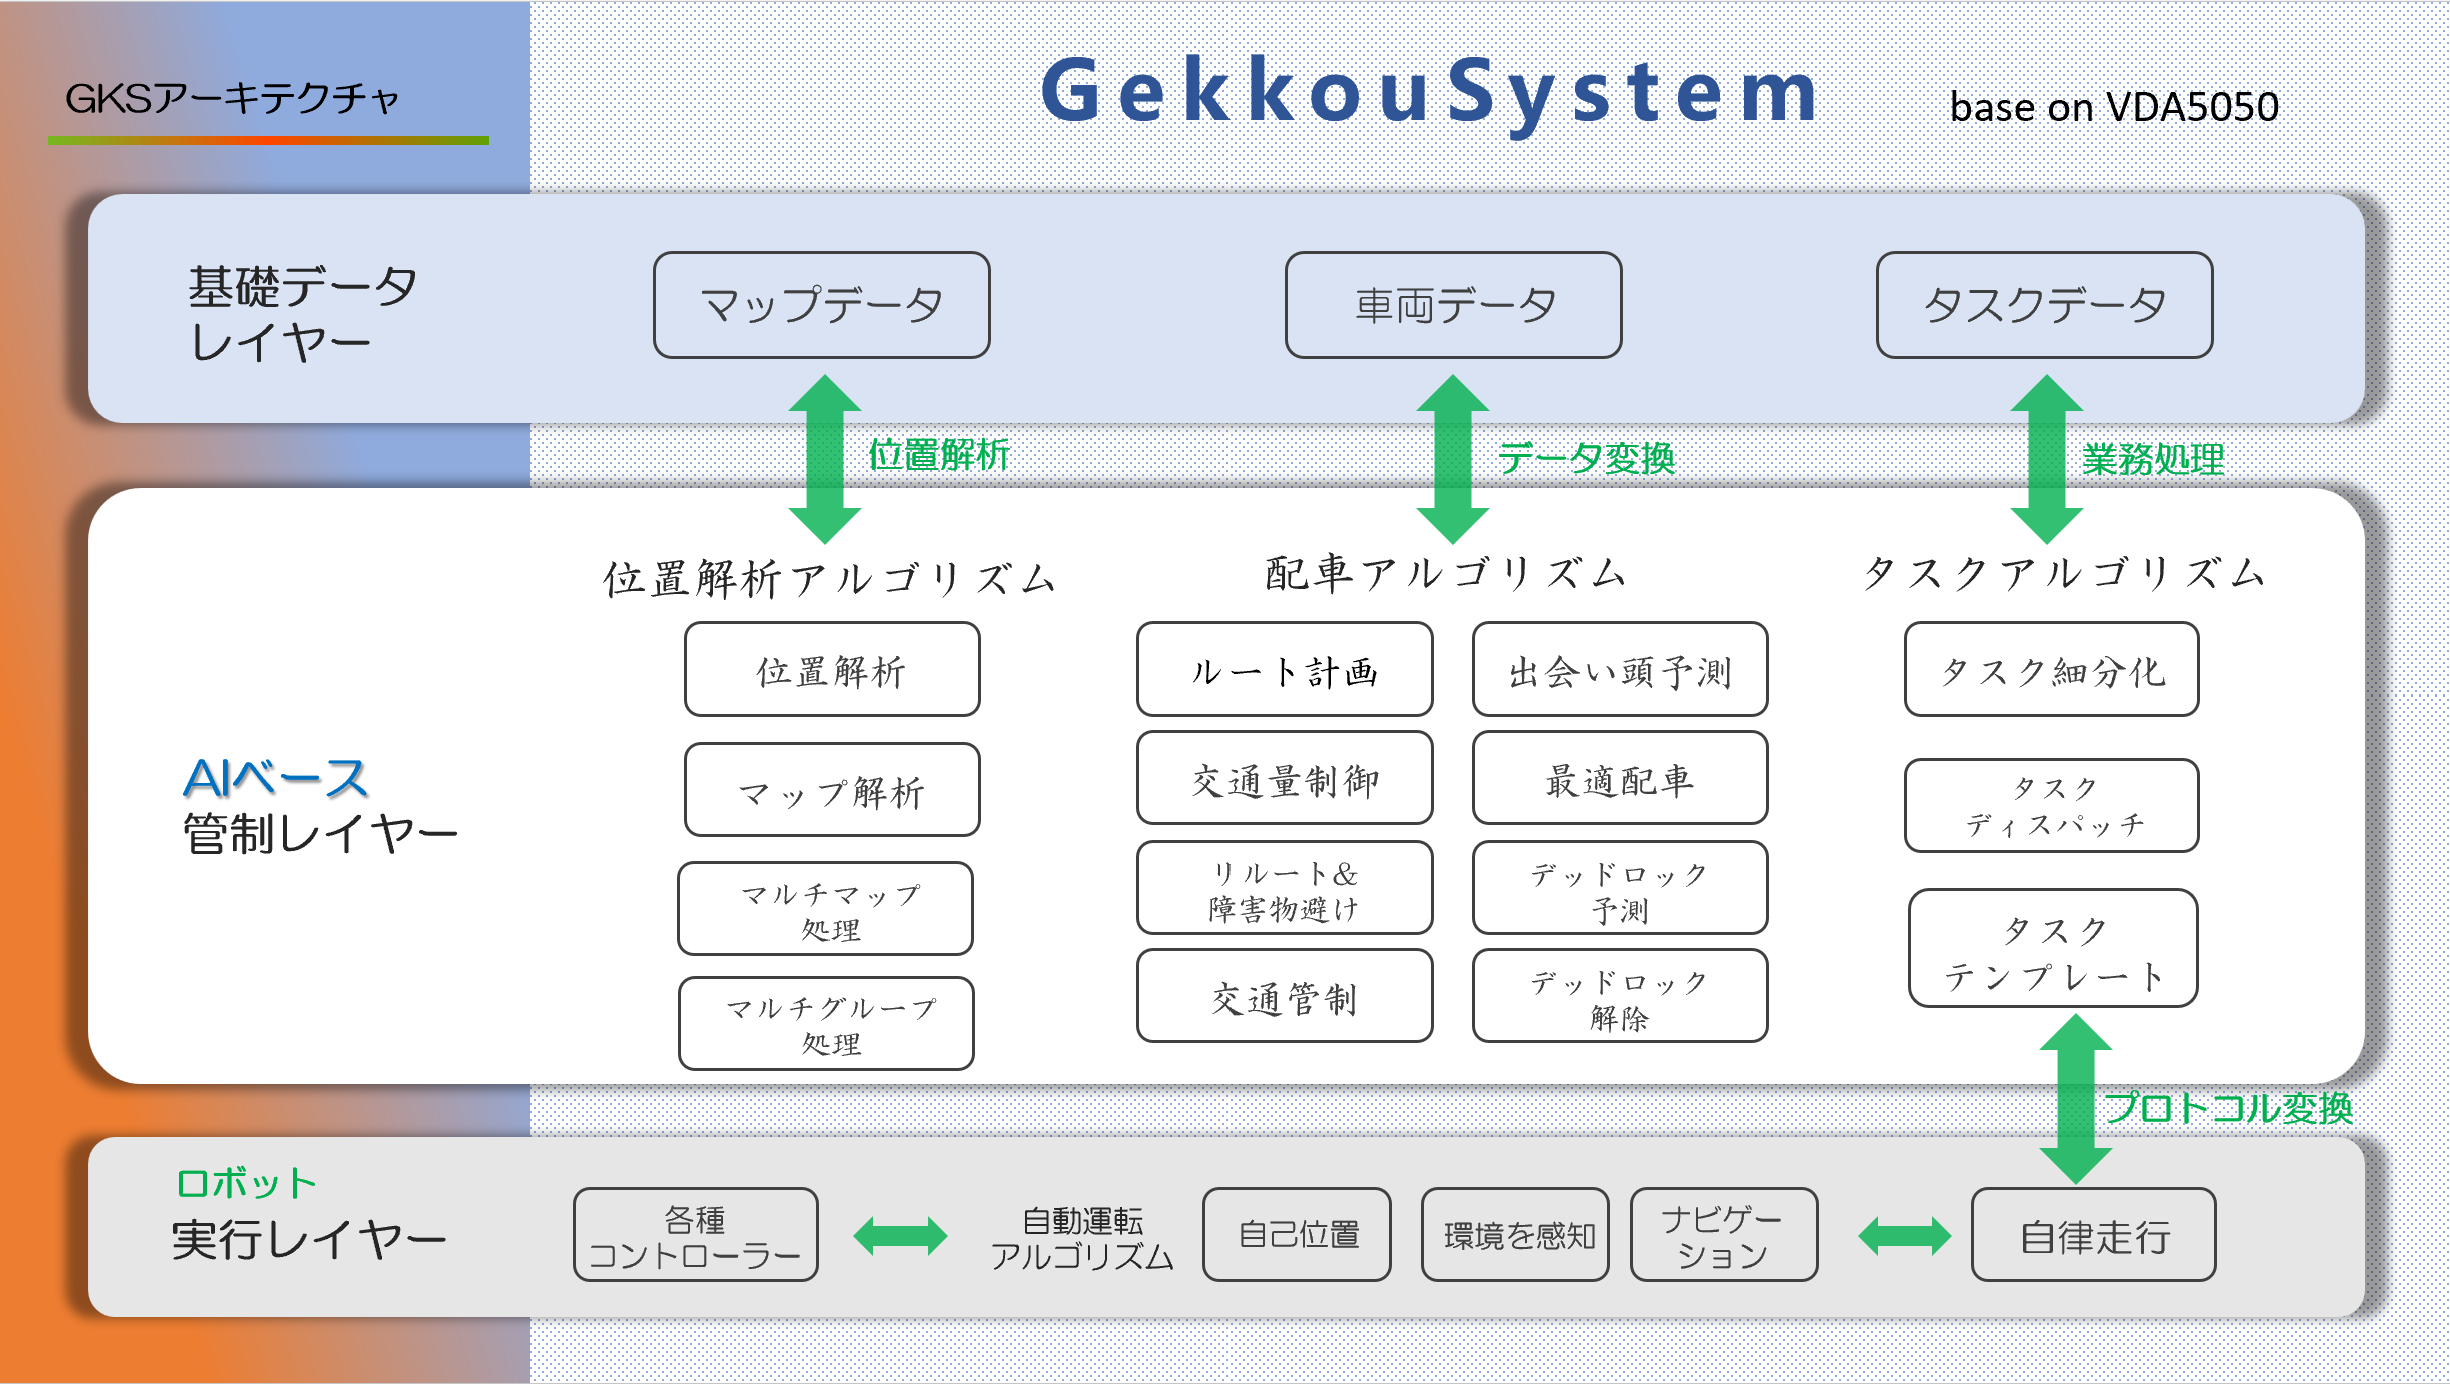
多メーカーの複数のロボットの混合スケジューリングを実現する月光システム、VDA5050に対応した搬送ロボットをベースにしています。車体のAPIがVDA5050に対応していれば、簡単にこのシステムに取り入れて車両追加できます。また、インターフェースがオープンしているため、API経由で自由に外部システムと連携ができます。マップの切り替えで階を跨ぐ搬送、マップをグループ化し大きいエリアにある車両の同時制御により1000台を超える大規模運営も簡単。さらにオプションでWMSを追加することで製品の管理、入出庫の管理もできます。
多メーカー多機種の混合制御
月光ロボットの製品のみならず、異なる他メーカーのロボットを上流レベルからプロトコルの適応を通じて、様々なタイプのロボットの特性と利点を十分に発揮させる。車両登録後、タスクテンプレートをすべての車両に適応できます。真の自律性と柔軟性を実現し、持続的な柔軟性と拡張性を提供する。
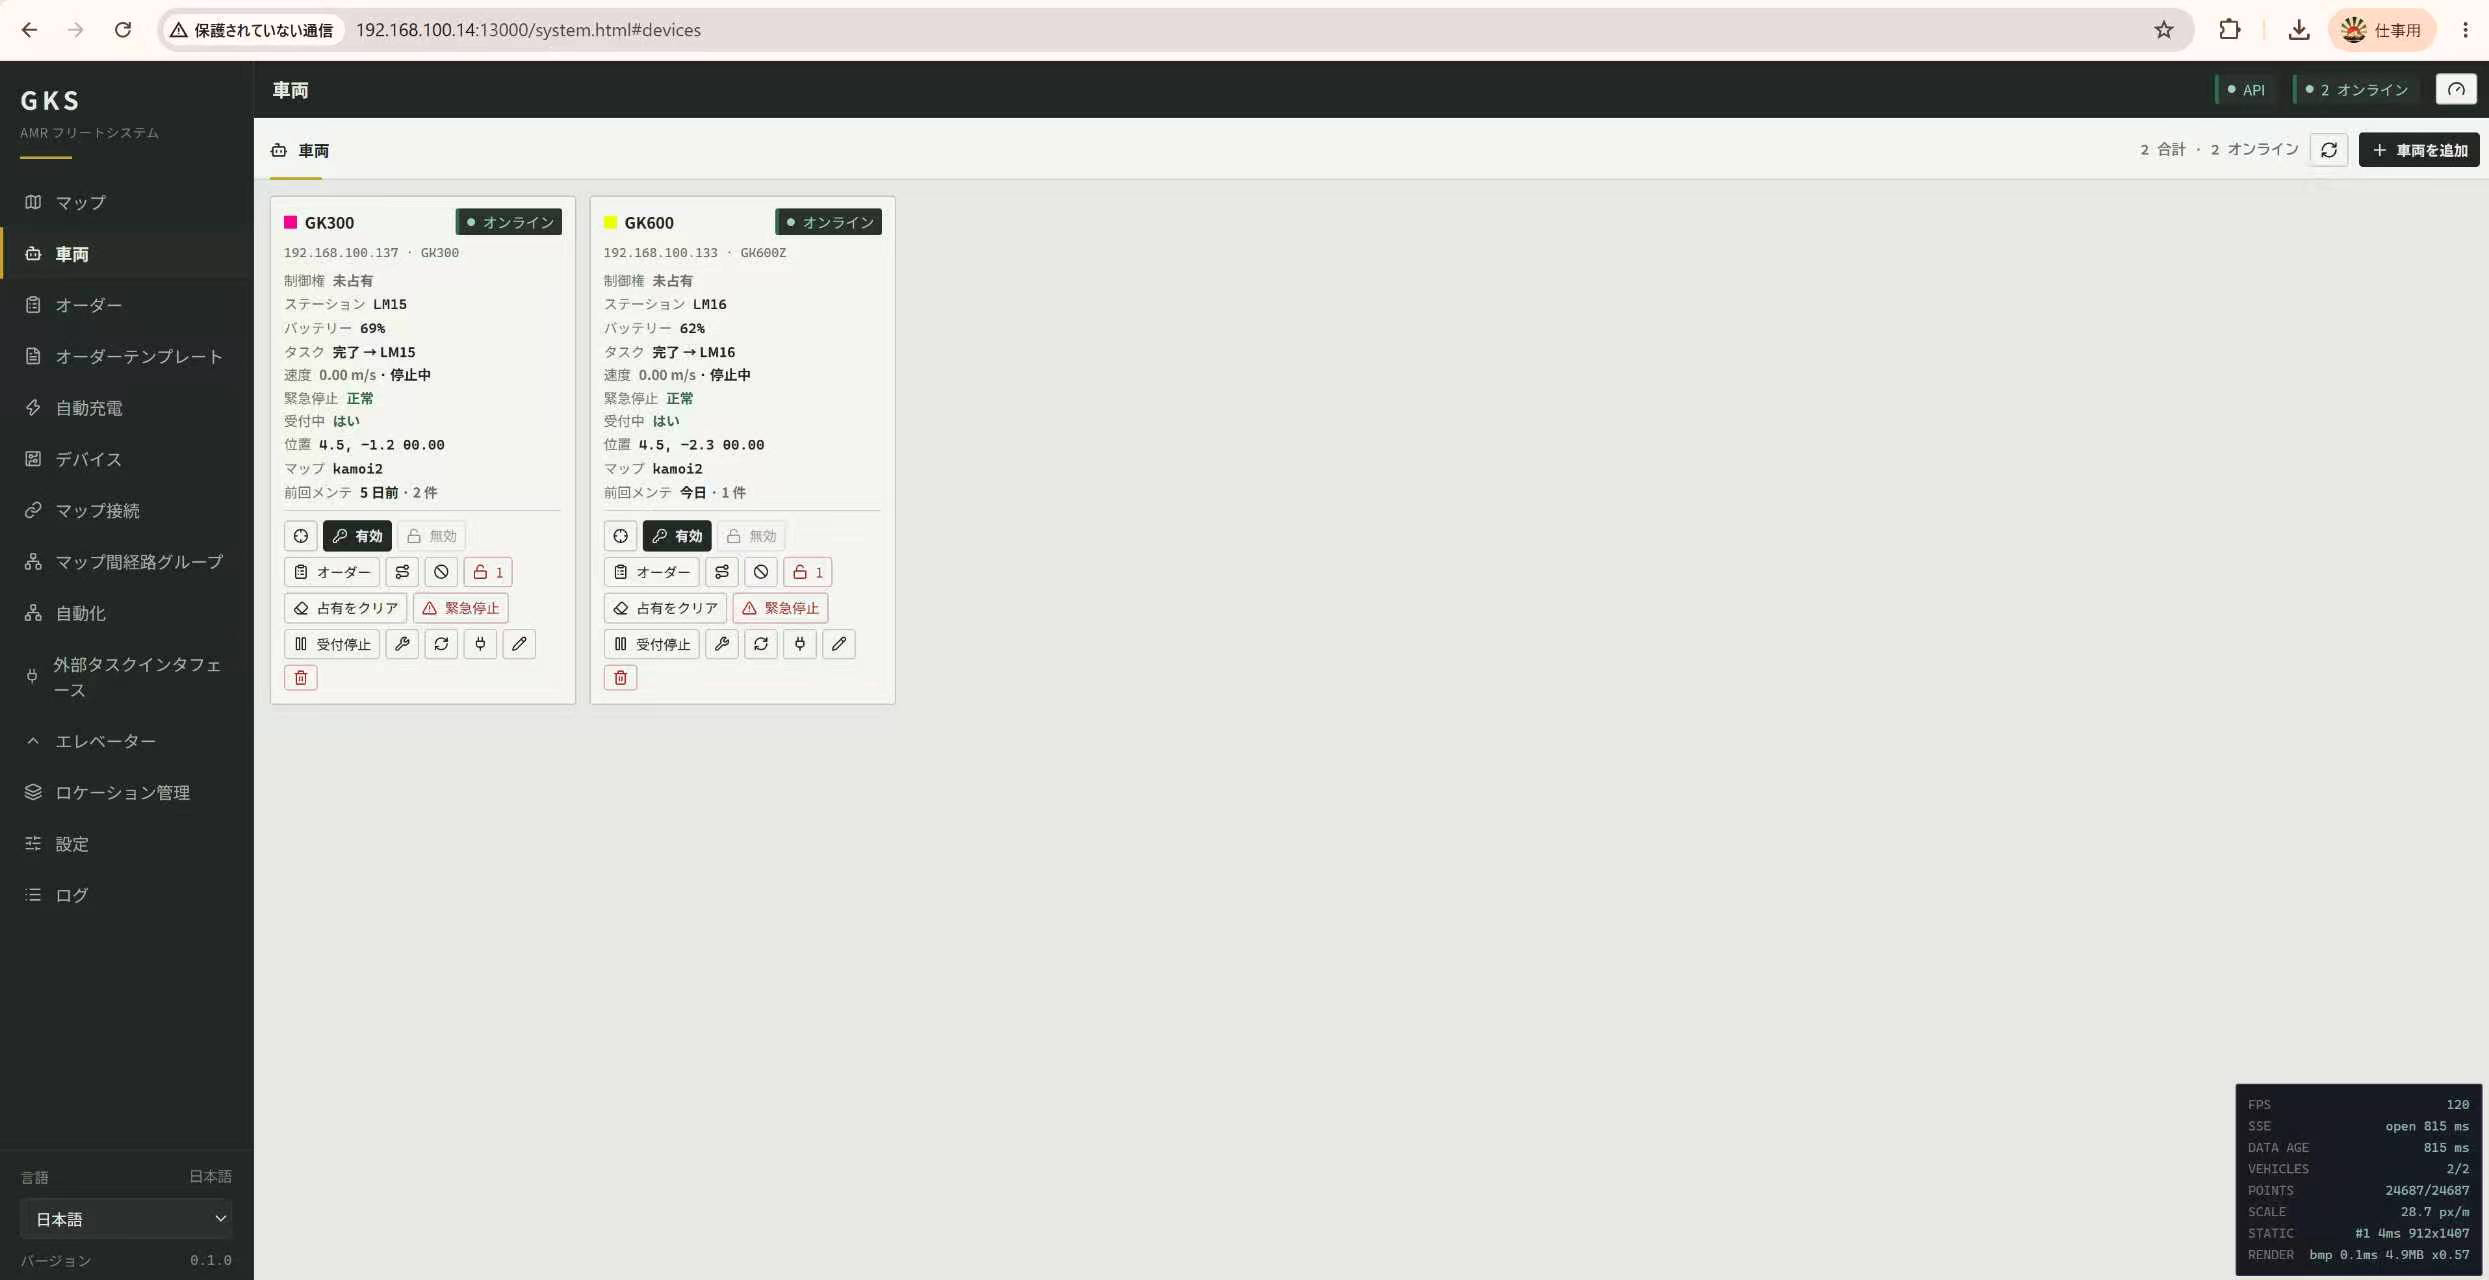
車両の管理
- 車両の登録・編集・削除、オンライン状態とバッテリーを一覧で確認
- 制御権の取得/解放。
- ステーションを指定した手動走行、一時停止・再開・キャンセル
- 緊急停止、受注のオン/オフ、占有のクリアを 1 クリックで
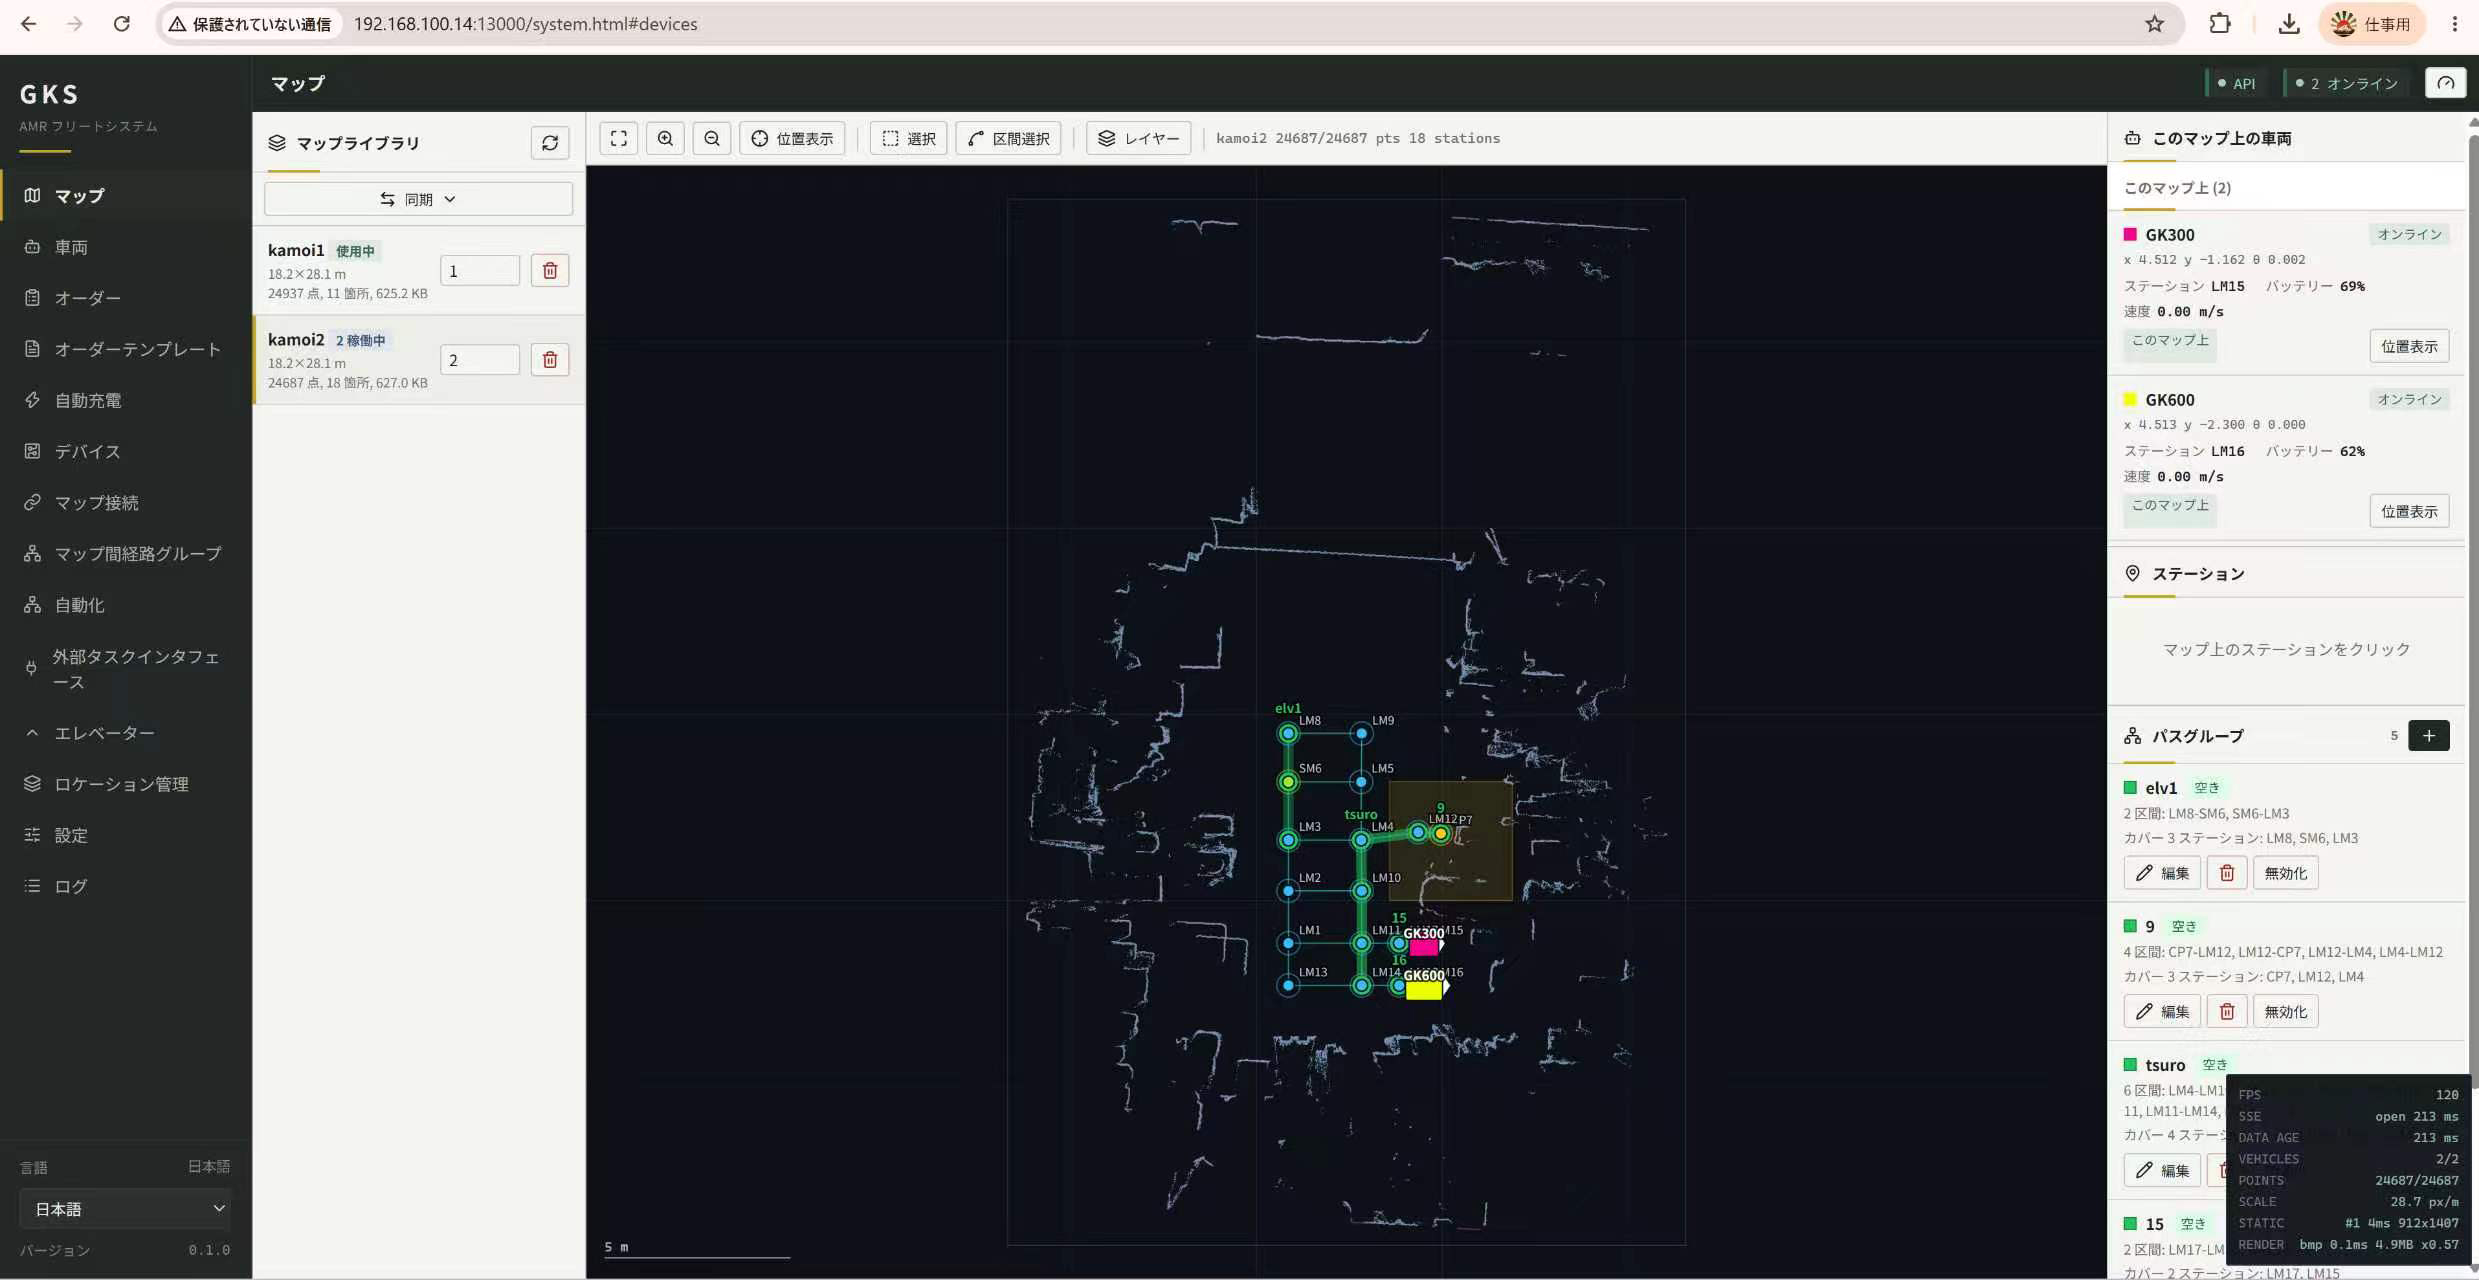
マップ
どの車両が、どのマップの、どこにいるか。地図・ステーション・バッテリー・タスク・速度を1 秒ごとに更新し、同じ画面に集約します。別のマップにいる車両は地図上に描かず、サイドバーに分けて表示します。位置は毎フレーム補間するため、スムーズな動きが表示されます。
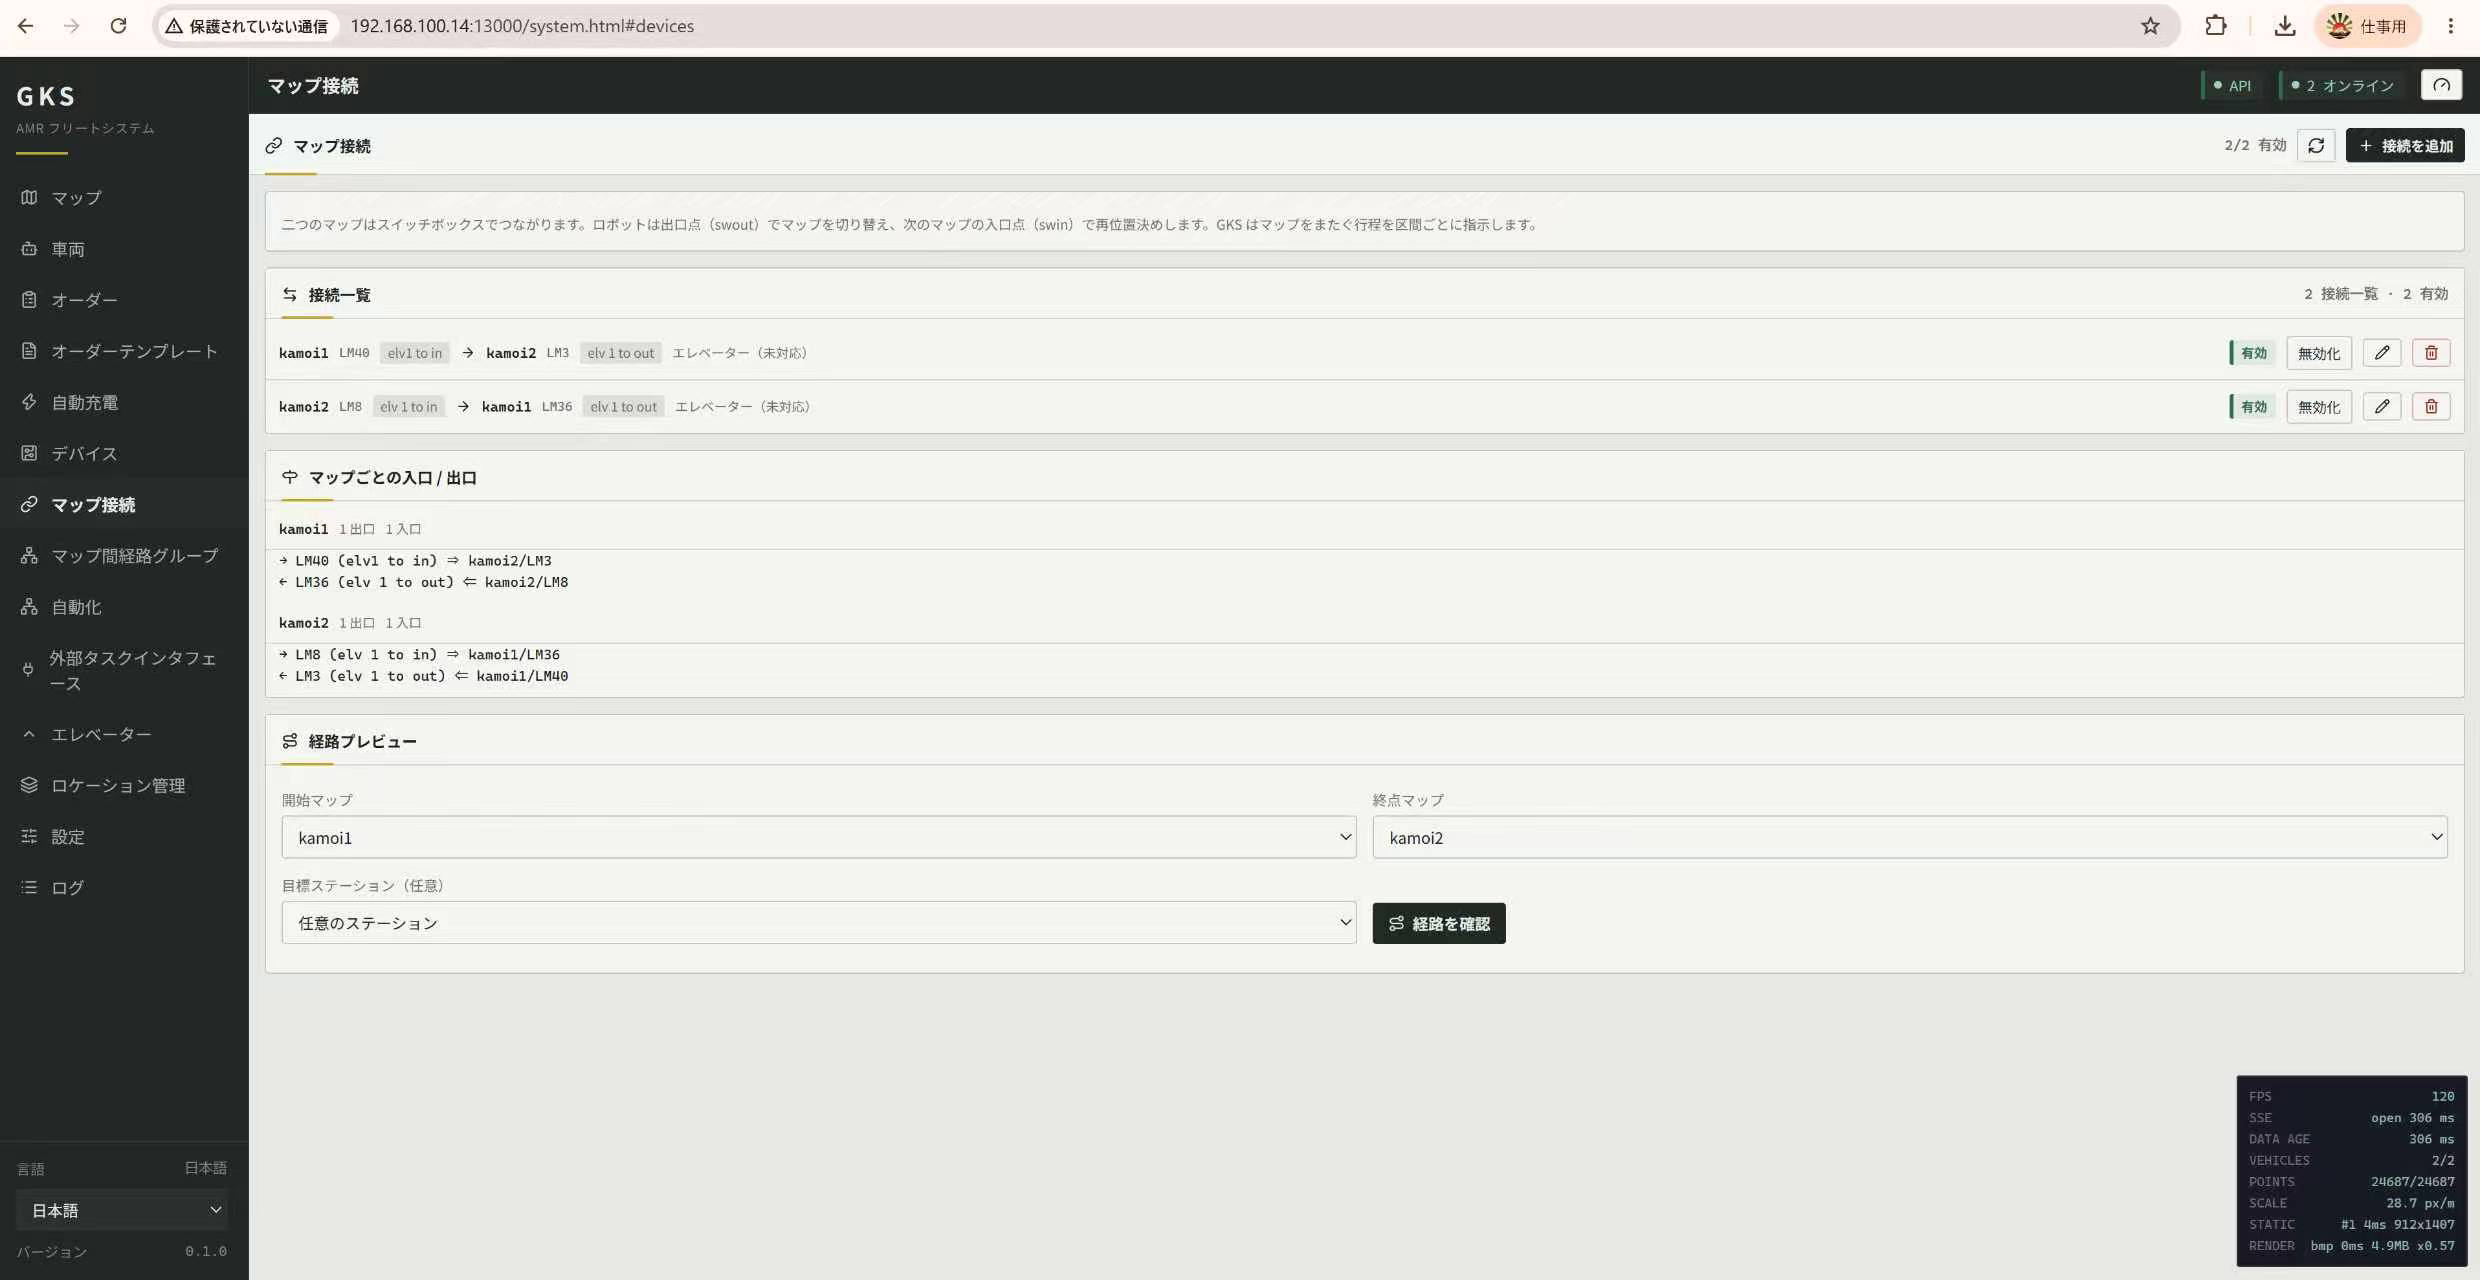
マップの切り替え
定義したエリア間のマップの切り替えは1つ画面にて簡単に設定するだけ、設定後マップの切り替えができますので、階を跨ぐ搬送、室内屋外、SLAMエリアとGNSSエリアなど、スームレスに行き来できます。
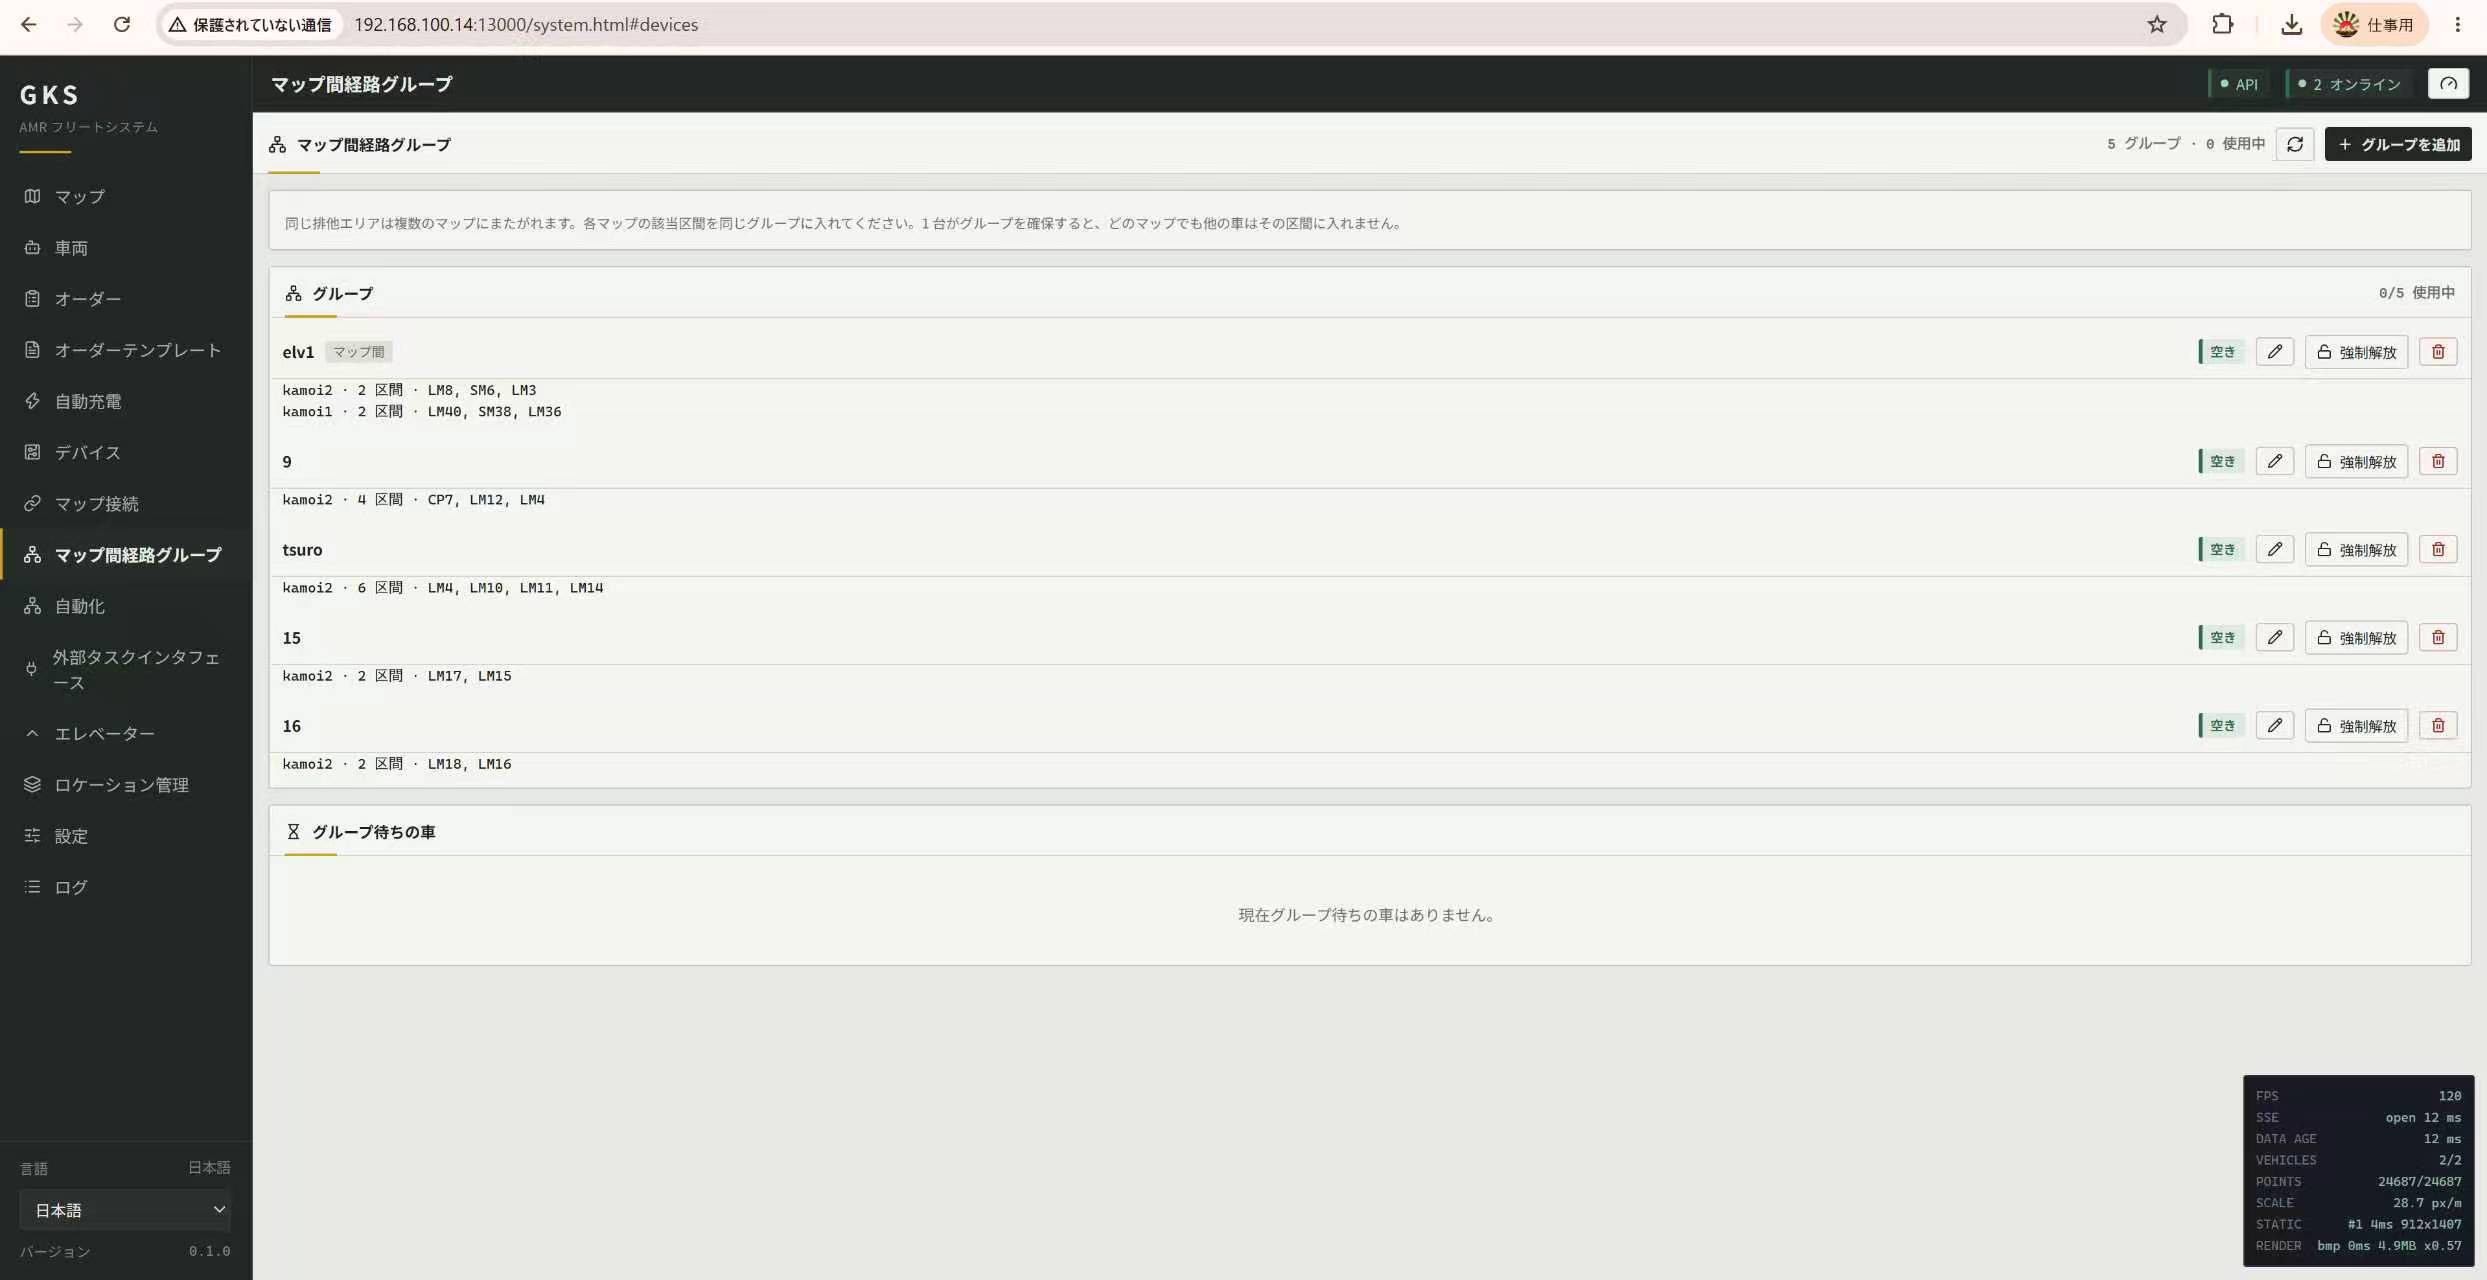
マップのグループ化
複数のマップをグループ化することで、同一管制ルールを適応できます。工場内で作業エリアが分散されていても、作業工程を効率よく束ねることができます。数十台、数百台の運営になると、異なるエリアの同時制御は自動化システムの全体の効率アップにつながります。
インターフェース
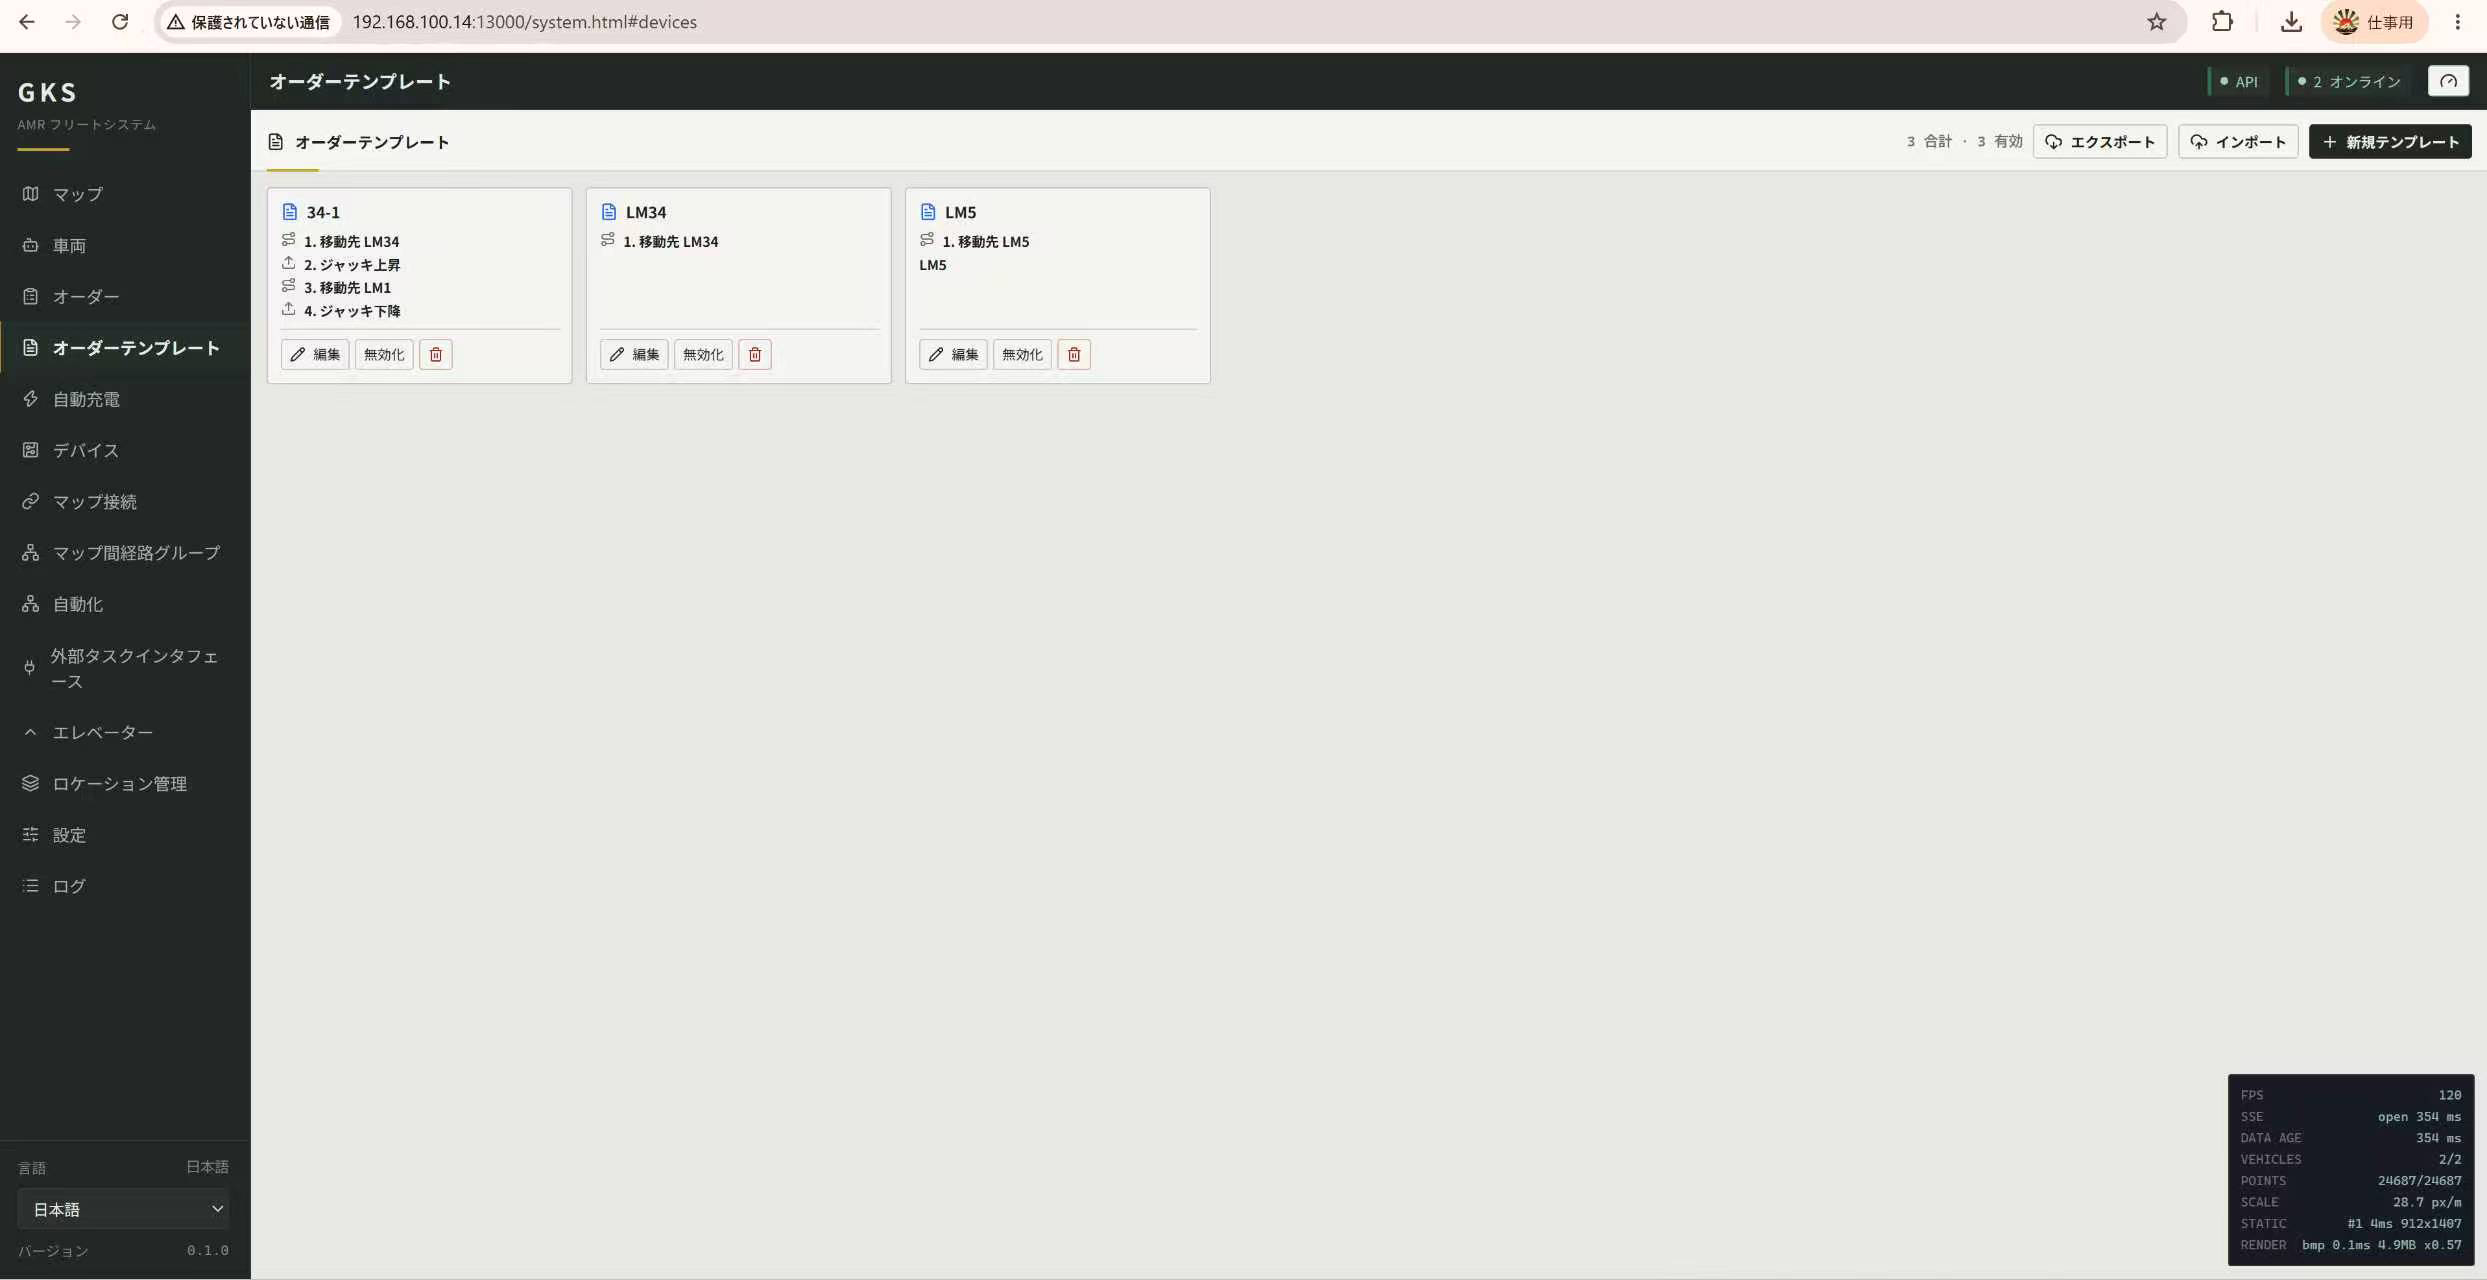
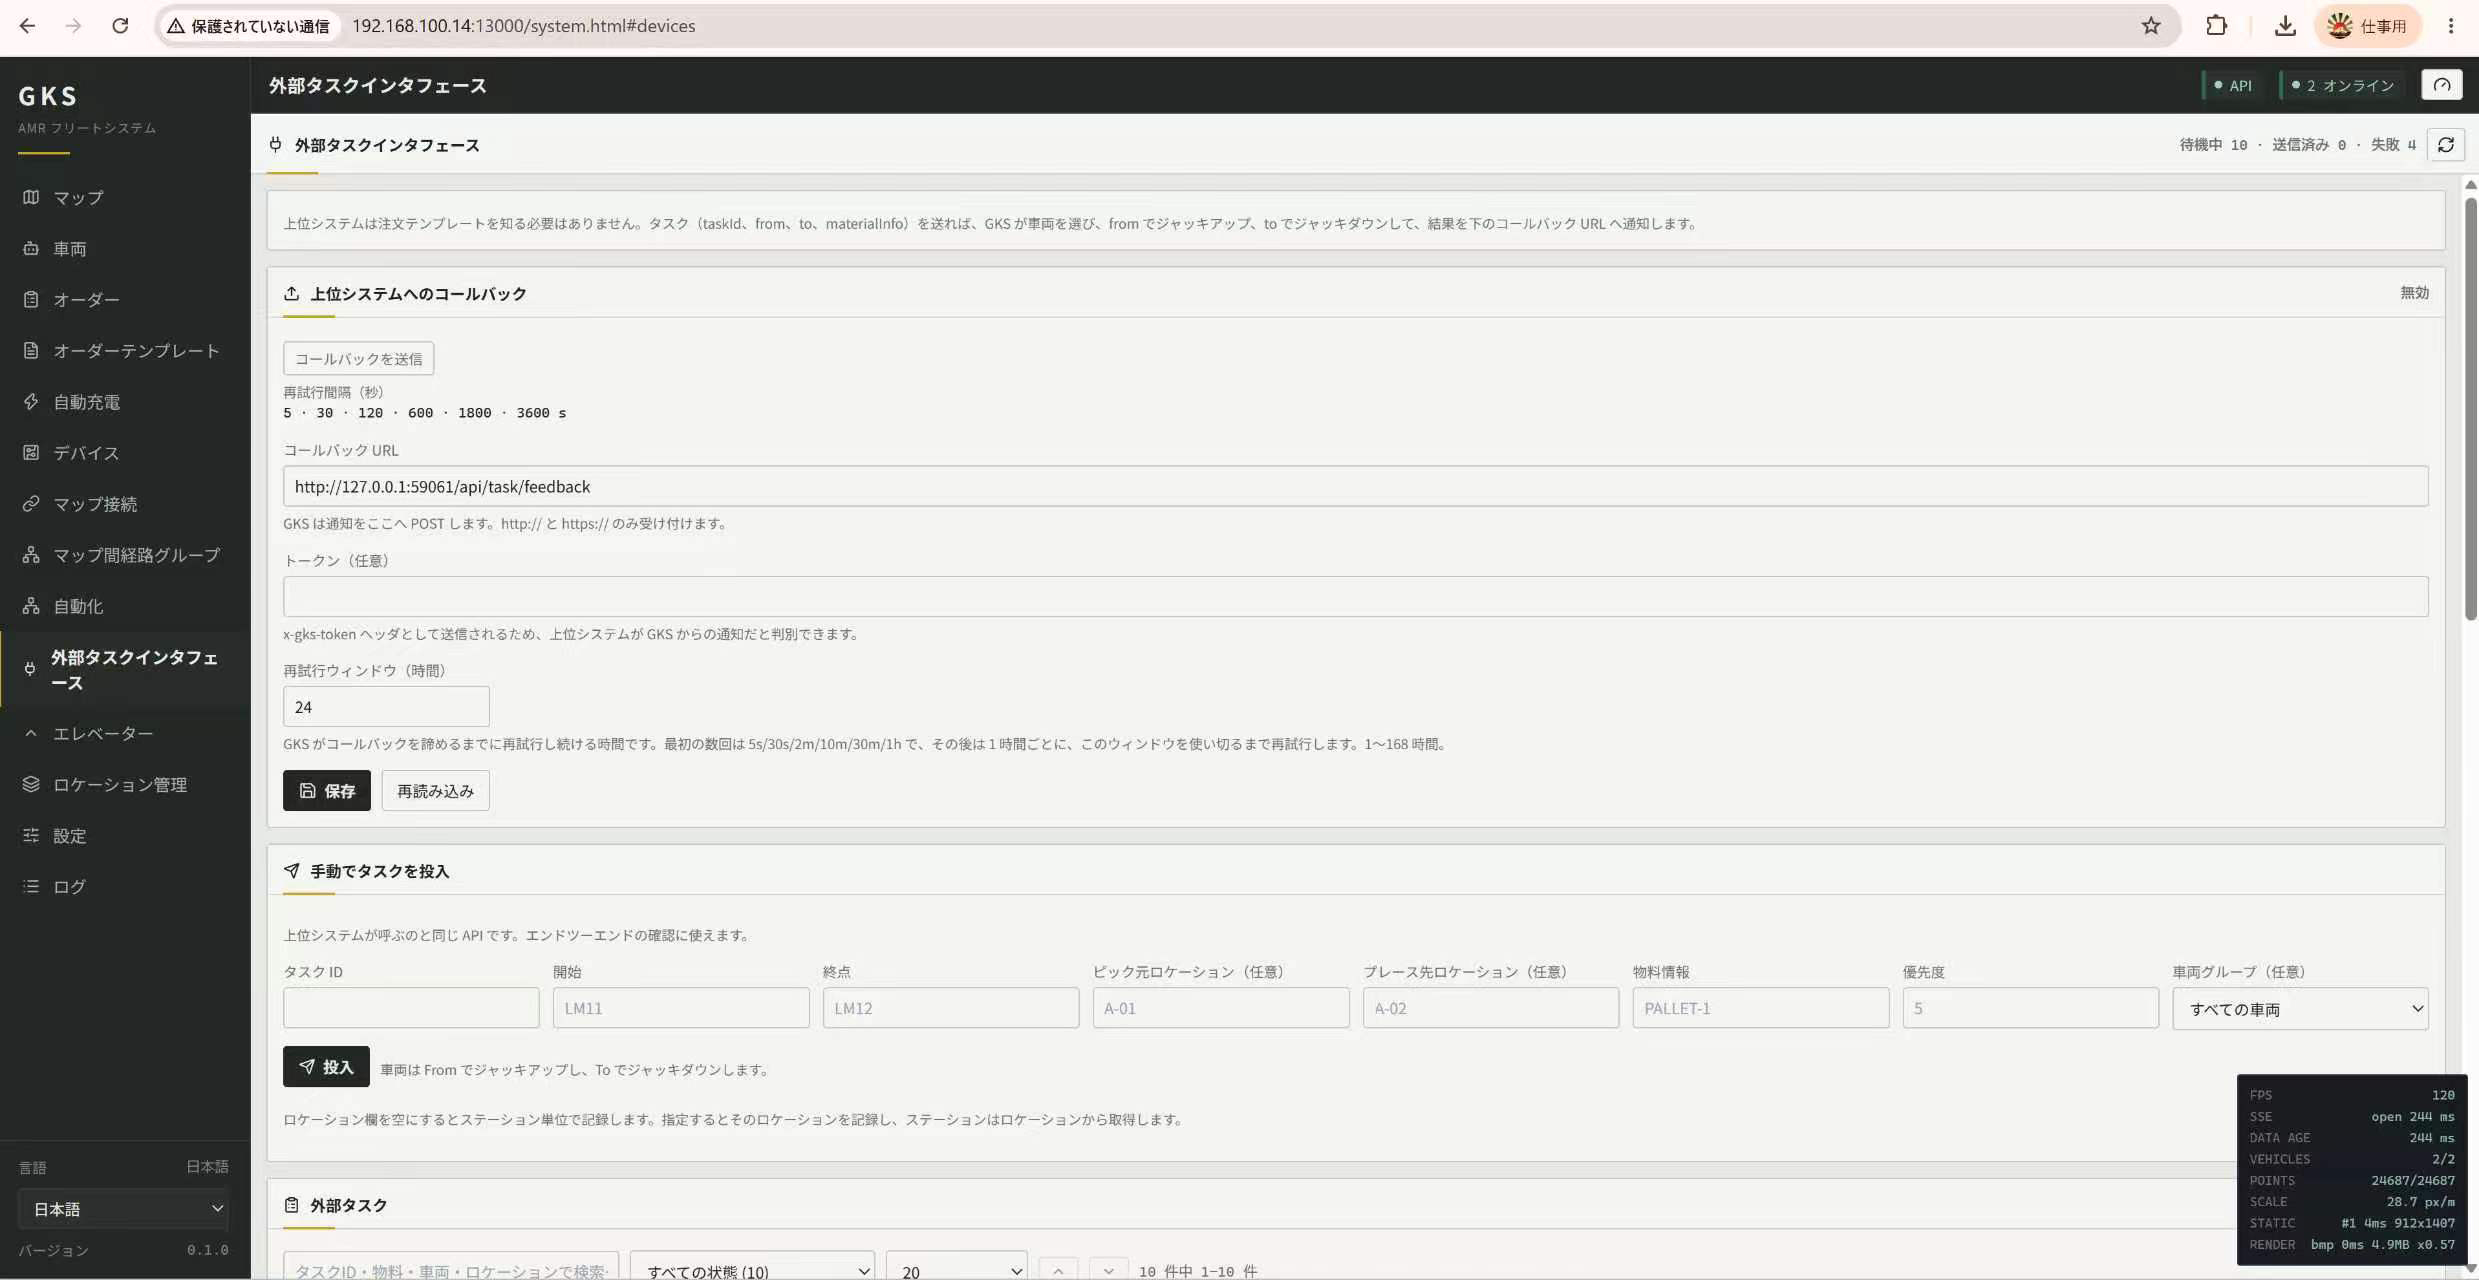
外部インターフェースを設けてありますので、利用者が自由自在に外部システム、上位システムと連携できます。また、連携したトリガーをタスクやタスクテンプレートに取り入れることができますので、外部より最大限にロボットを搬送ツールとしてご利用できます。
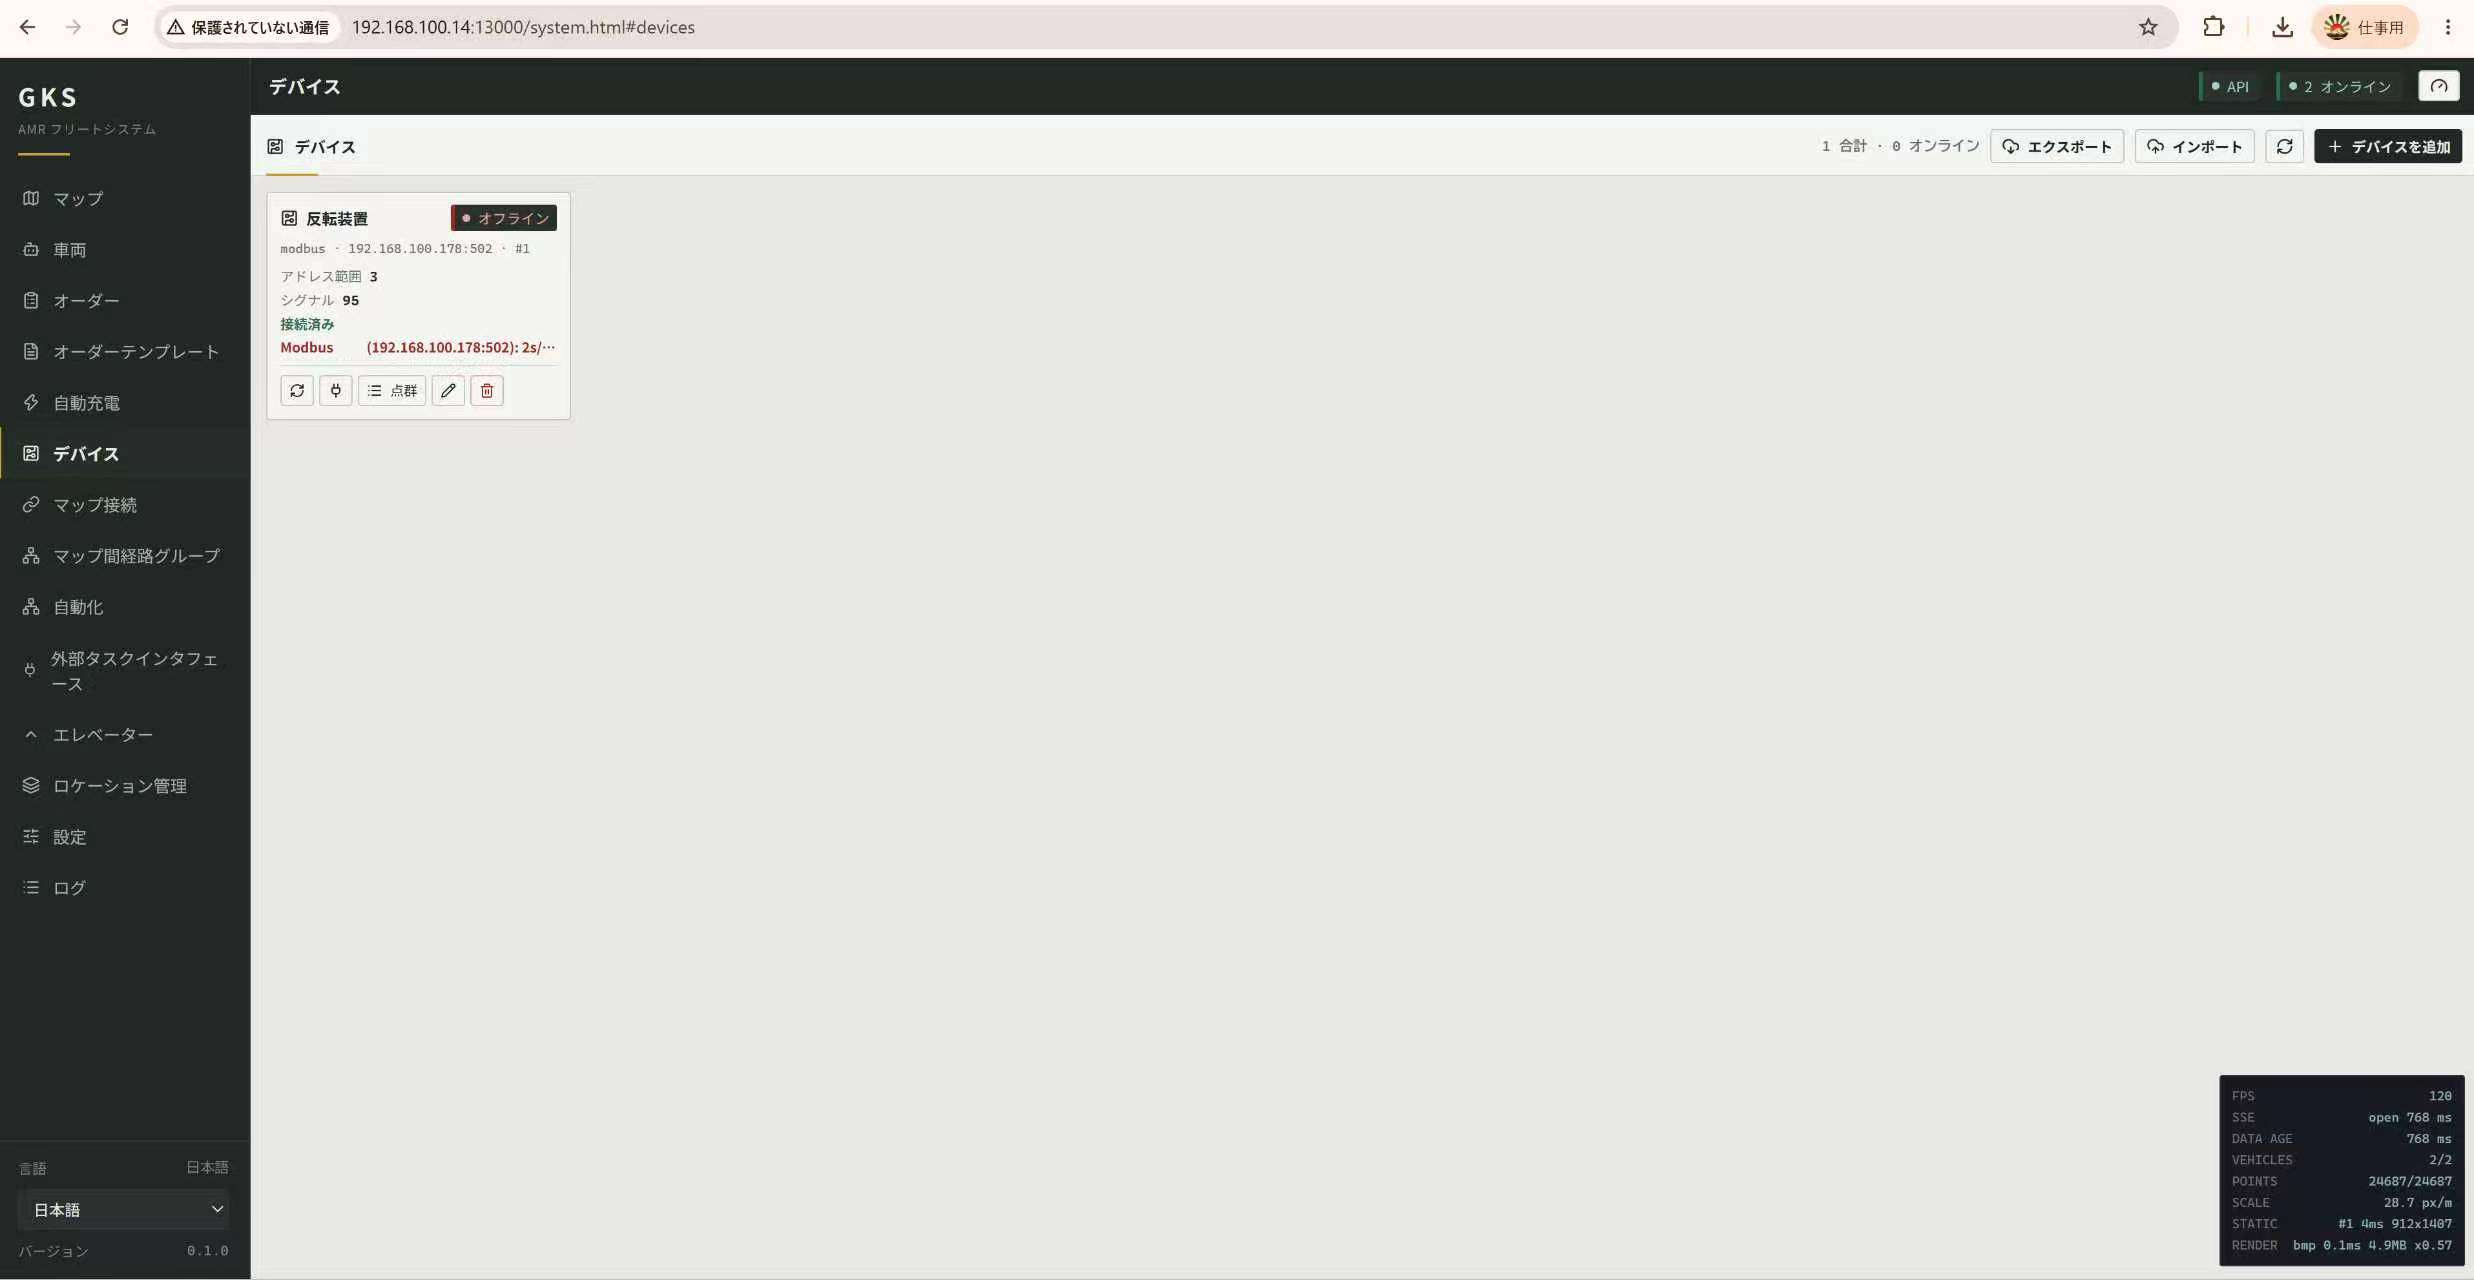
装置との連携
TCP/IPをベースにしたmodbusなど各種のプロトコルに対応し、外部装置やデバイスを簡単にシステムに取り入れることができます。複雑な設定が不要で通信確認後すぐにタスクに取り入れることができます。
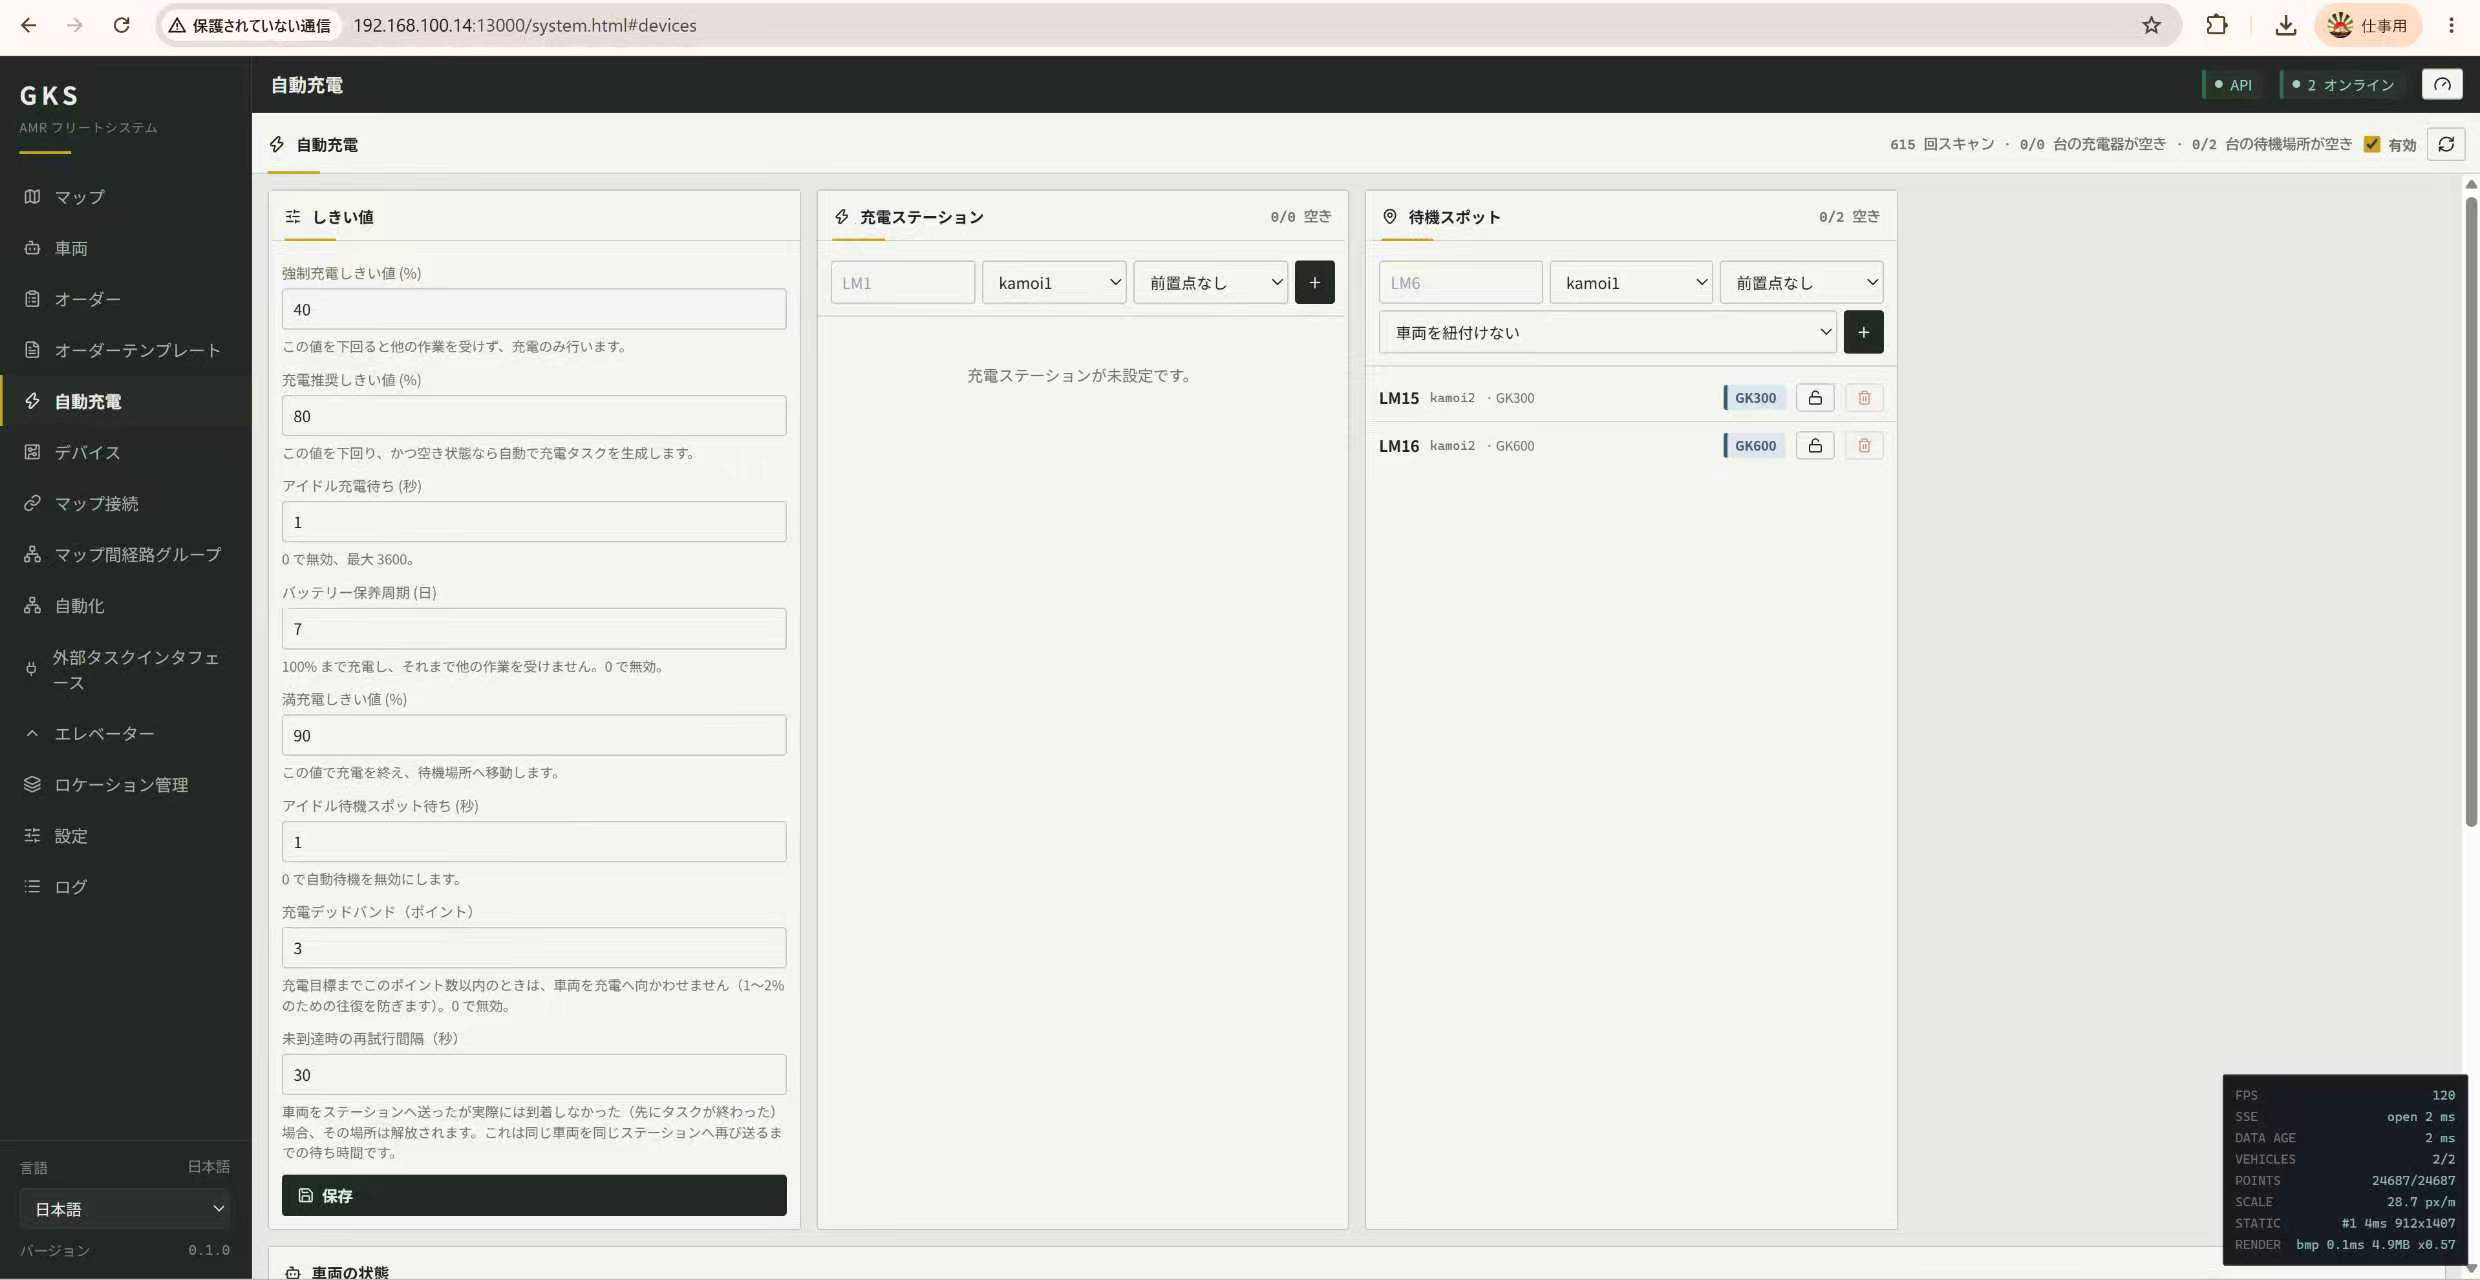
自動充電
自動充電の設定やルール決め、自由自在に編集することができます、エリアごとに適応できますので大規模運営の場合、非常に便利な機能の1つです。
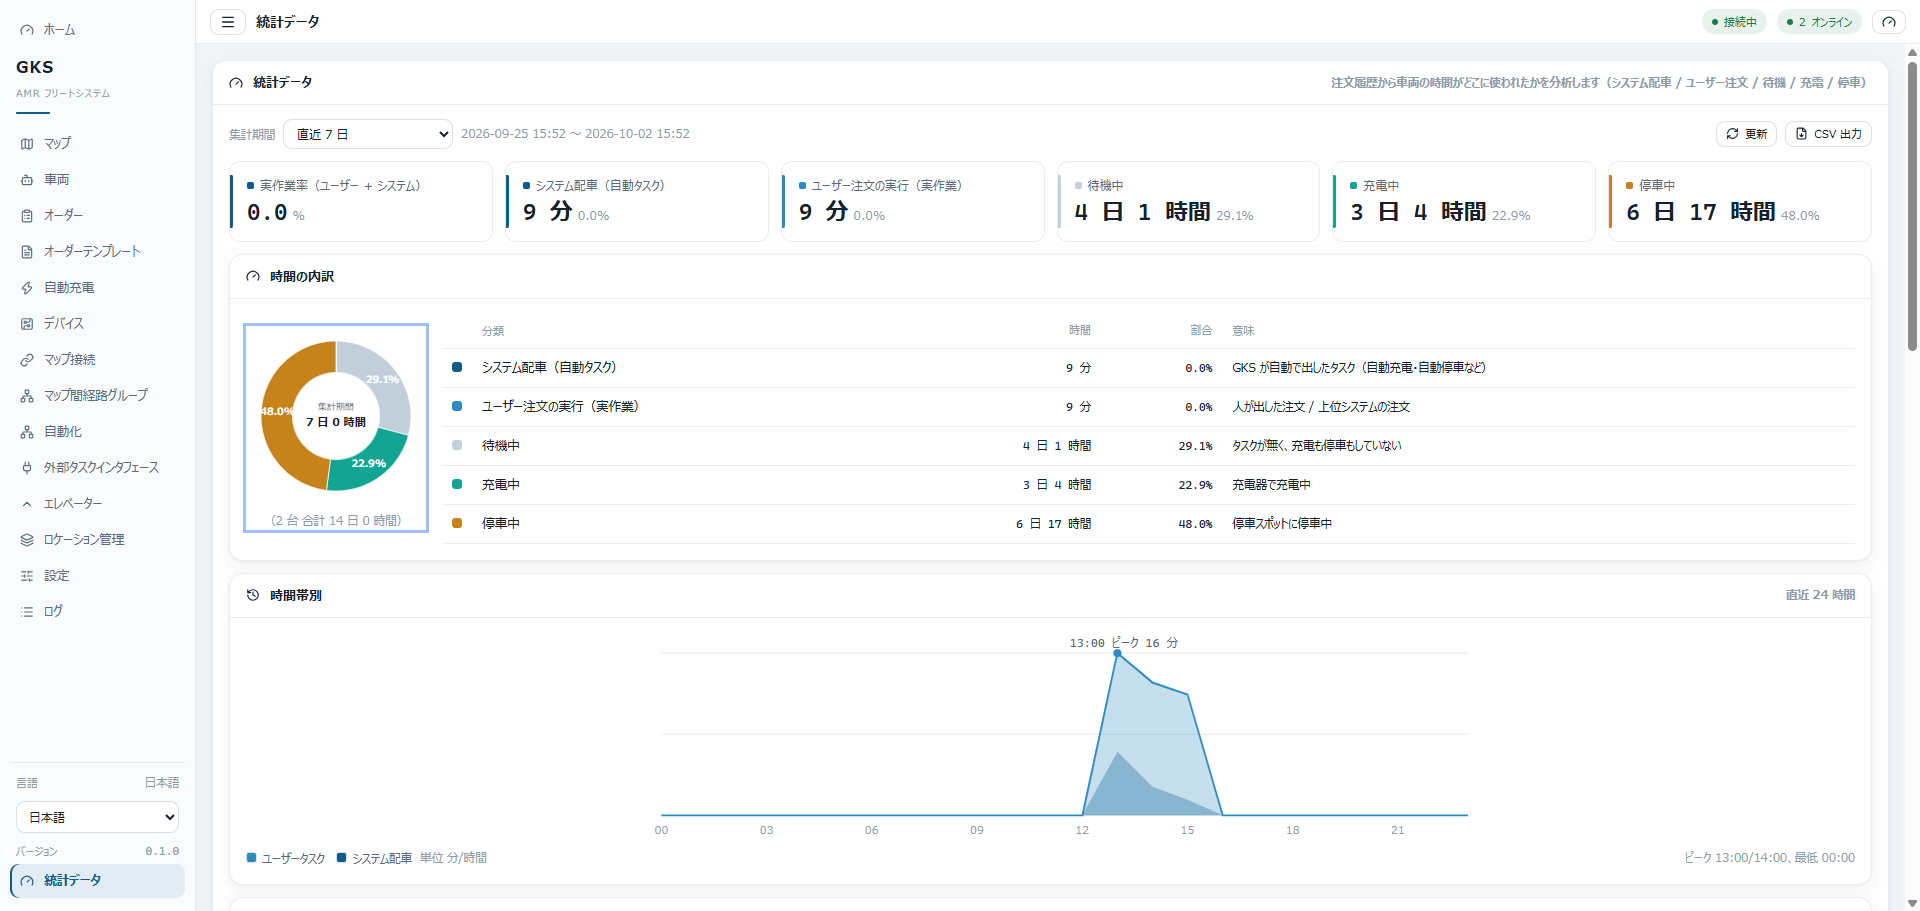
各種統計データ
統計データを取る期間の設定や設定期間内ロボットの様々な動きのデータ、処理したタスクの集計など、必要な情報を取ることができる