月光モバイルフォークリフト
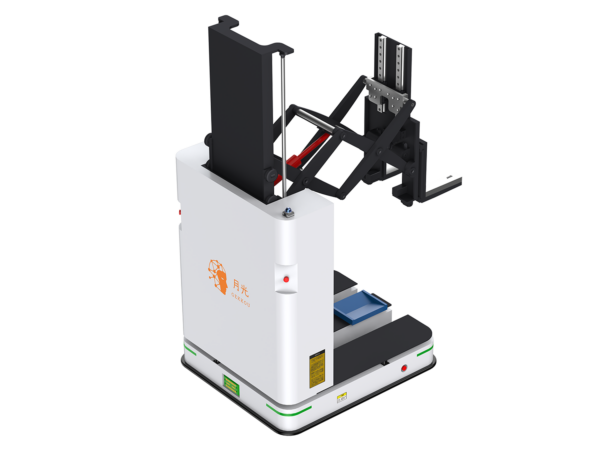
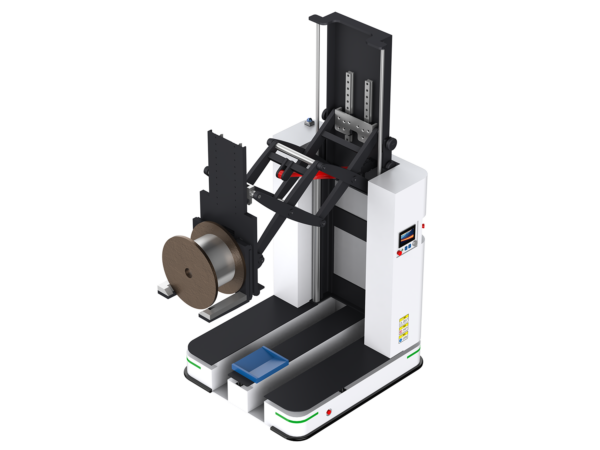
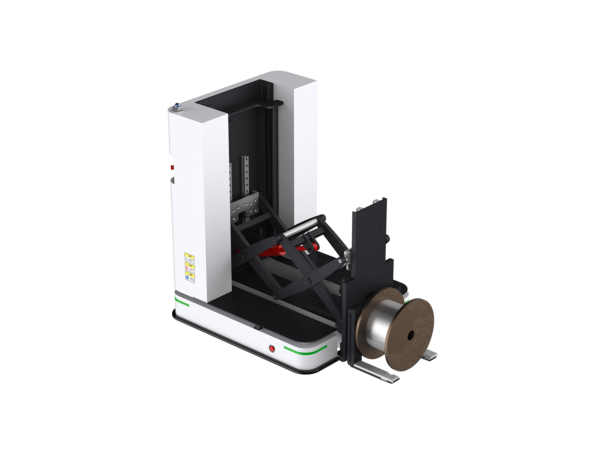
MF1010Z for roll
4輪駆動、全方向移動できるAMRのプラットフォームの上に動くフォークリフト、爪がパンタグラフ式のリーチ機構で伸縮が可能、MF1010Z for rollはロール搬送専用に爪がカスタマイズされ、床、装置、立体倉庫の入り口、ロール状のワークをスムーズに搬送できるように設計しました。また、搬送中にワークがずれない工夫もされています。プラットフォームのナビゲーション精度は±10mm、ドッキング精度は±5mmを実現しています。パンダグラフ式の爪の伸縮距離は自社開発したエンコーダーでmm単位で制御されています。
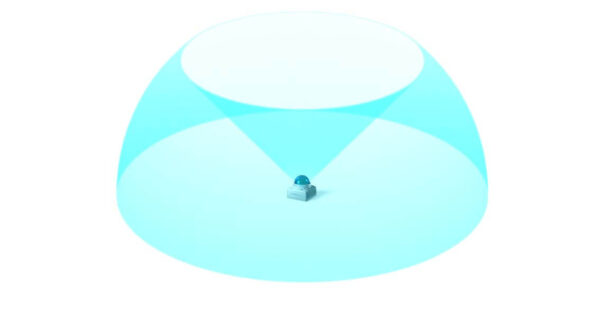
3D-Lidarでナビゲーション
感知次元を3dに拡大。環境特徴点の採集がより便利に、移動ロボットのマッピング作業効率は大幅にアップする。さらにMid-360の角分解性能は時間積分につれ、精度はアップする。感知次元を3dに拡大。環境特徴点の採集がより便利に、移動ロボットのマッピング作業効率は大幅にアップする。さらにMid-360の角分解性能は時間積分につれ、精度はアップする。環境の変化に強く、環境特徴点の採集がより多い3DLidarを搭載することで、環境の識別能力を従来の2DLidarより高く、角度分解性能は時間積分につれ、精度はアップする。ナビゲーション精度は2DLidarに劣らず±10mmを実現しました。

FMCW-Lidarを搭載
障害物検知は、高精度、高分解能力である次世代Lidar、FMCW-LIDARを搭載することでよる環境の識別能力を従来のLidarより高く、また、霧や雨、粉塵やヒュームなどがある環境でも動いているものに左右されず、障害物を正確に識別できます、自社開発のアルゴリズムとの組み合わせで検知した情報をフィルタリングすることで金属加工の現場や溶接の現場、塗装の現場など、埃を舞うような劣悪な環境でも安定した走行を実現しています。

ハイブリッド式ナビゲーション
レーザーSLAMナビゲーションの中に、グリッド式ナビゲーションと反射板ナビゲーションを混合することでそれぞれのナビゲーションの長所をいかすことが可能、SLAM式の点群マップの中にエリアを指定するだけです、グリッド式エリア内は100%の環境変化に対応可能。床にQRコードを貼れない場所は、Lidarが当たる場所に反射板を付ければ、反射板のみでのナビゲーションも可能。また、それぞれのナビゲーション方式の切り替え時間は1秒以内!なお、SLAMのみのナビゲーションエリアでも停止精度が±10mm、ドッキング精度が±5mmを実現をし、70%の環境変化に対応可能。月光AMFは、ルート上での走行とルートが敷かれていないエリアでのフリー走行、組み合わせが可能。

プラットフォームの制御をすべてオープン
PLCからでもAPIからでも、AMFのすべての動きを制御可能、あらかじめ用意してあるI/Oを使用された場合、I/Oの制御もできます。誰でも単体制御ソフトや複数台制御システムを開発することができます。また、MESやWMS、外部システムからの指示でダイレクトにAMFを動かすことができます。
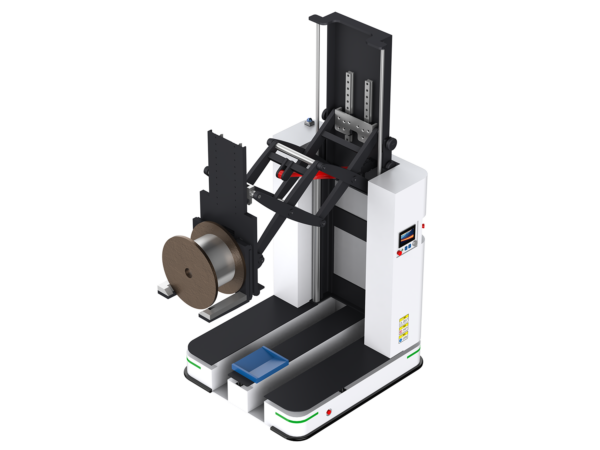
ロール搬送に特化した爪
爪はロール搬送に最適化し、スムーズにピックアップし、ピックアップした後は爪に加工された専用の溝に固定され、ずれない状態でハンドリングされます、さらに、プラットフォームの上に乗せた後でも、固定装置にて位置が微調整され、爪から離れても位置がずれないように固定されます。ハンドリングも搬送中も位置ずれがなく、目的地までワークを搬送できます。
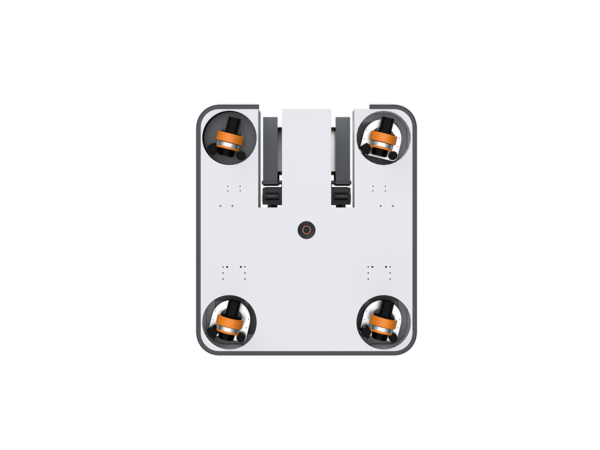
全方向移動プラットフォーム
プラットフォームは全方向移動AMR、4つのサーボモーターホイールで車輪の動作を同時制御し、任意の方向に移動可能、点群マップに描かれた線の通りに動きます。通路の中に入ったあとでも、棚の位置ずれを検知し、AMFが自動的に棚に寄せることができます、移動ラックとの相性が良く、壁際のパレットの出し入れもできます。また、下向きカメラを利用することで指定位置に高い精度で停止することができる
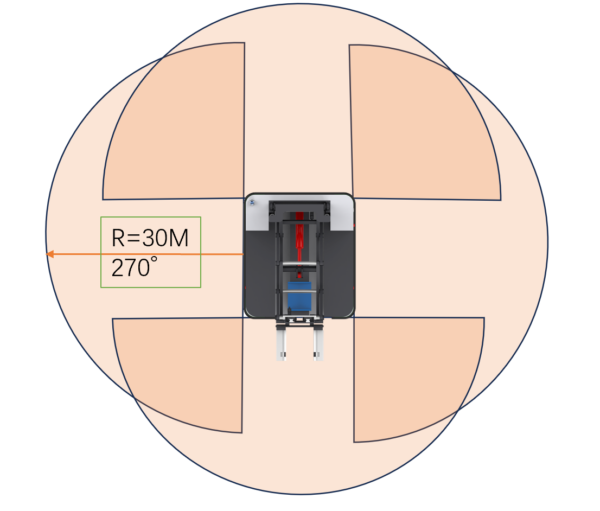
360°障害物検知
下部には4つのFMCWライダーにて障害物を360°検知します、死角なし。センサーの有効範囲は調整可能、また、マップ上任意のエリアを指定してそのエリア内のセンサーの有効範囲を自由自在に設定できます。

簡単にセットアップ
PCのIPをAMFに合わせるだけで、AMFを単体制御システムに車両登録が可能で、登録後、マッピング、ルート作成、タスク作成、だれでも簡単にできます。10分程度でロボットを点から点への自動走行の設定ができます。また、一台だけではなく、登録された複数台のAMFの設定も同時に行えます。AMF同士の間ではマップの共有、タスクの設定など、すべては1つの画面で行えます。さらに、同じ画面で床にQRコードを貼った点をグリッド式ナビゲーション用のマーカーとして設定可能、すべては点のプロパティの中の設定作業だけで完結します。
製品規格
● 標準 ○ オプション
| 型番 | MF1010Z for roll | |
| 外観 | 色 | 白、グレー |
| シャーシ材質 | スチール | Q235 標準 |
| ステンレス | SUS304 オプション | |
| ナビゲーション | レーザーSLAM(室内) | ● |
| 通信 | Wi-Fi5 | ● |
| 基本スペック | 寸法(mm) | 幅1445x奥行き1630x高さ2100 |
| 可搬重量(kg) | 1000 | |
| 持ち上げ高さ(mm) | 1000 | |
| 回転直径(mm) | 2250 | |
| 自重(kg) | 1200 | |
| 最小通路幅(mm) | 1650 | |
| 最小荷役通路幅(mm) | 1950 | |
| 適応温度 | 0℃〜50℃ | |
| 運動性能 | 走行機能 | 前後、左右、転回、斜め、任意の方向、障害物自動避け |
| 停止精度(距離) | ±10mm | |
| 停止精度(角度) | ±1° | |
| ドッキング(mm) | ±5 | |
| Max走行速度(m/s) | 1.5m/s | |
| 乗り越え段差(mm) | ≤10 | |
| 乗り越え幅(mm) | ≤30 | |
| 坂道能力(%) | 5 | |
| 安全機能 | マニュアル操作(手動コントローラー) | ● |
| ルートずれ保護、位置ずれ保護 | ● | |
| 部品故障保護、通信障害保護 | ● | |
| 障害物検知センサー(360°) | ● | |
| 緊急停止ボタン | ● | |
| バンパーセンサー | ● | |
| 音声と光のインジゲーター | ● | |
| HMIインターフェース | ● | |
| バッテリー | バッテリータイプ | リン酸鉄リチウム |
| 標準バッテリー容量(Ah) | 48V/100Ah | |
| 充電方法 | 自動接触式/手動 | |
| 充電時間/平均稼働時間 | 2h/8h | |
| 車輪 | 材質 | ウレタン樹脂 |
| プラットフォーム駆動輪 | 4個、全方向サーボモーターホイール | |
| フォーク | フォーク | パンダグラフ式伸縮フォーク |
| 外部連携 | プロトコル | Modbus、API(VDA5050) |
| 各種認証 | ISO3691-4、2023版 | ○オプション |
| CE、UL | ○オプション | |
| EUCC | ○オプション | |